格物
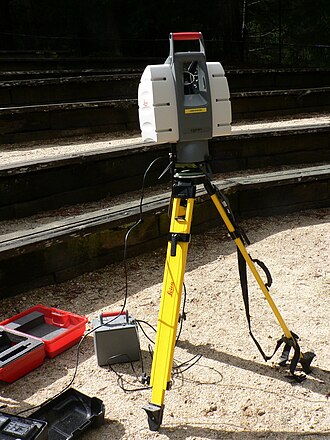
图:David Monniaux · CC BY-SA 3.0 · Wikimedia Commons
- 发现 / 发明时间
- 1961 年
- 发现者 / 提出者
- 休斯飞机公司
- 上级概念
- 光学仪器
- 组成部分
- 脉冲激光器
- 用途
- 测量、遥感
百科正文
光学雷达对物体距离的测量与通常所说的雷达类似,都是通过测量发送和接受到的脉冲信号时间间隔来计算物体的距离。因此,由于原理上的相似性,尽管雷达的准确定义是使用微波或无线电波等波长较长的电磁波进行检测测距的设备,光学雷达这一术语仍然被广泛使用。
依据搭载平台不同, 激光雷达可以分为星载激光雷达(spaceborne lidar)、机载激光雷达(airbornelaser scanner, ALS)、无人机激光雷达(drone laser scanner, DLS)、车载激光雷达(vehicle-mounted laser scanner, VLS)和地基激光雷达 (terrestrial laser scanner, TLS)。
历史和词源
光学雷达起源于1960年代初,在激光发明后不久,透过激光对焦成像与透过使用传感器和数字搜集设备测量信号回传时间,及计算距离的能力结合而产生。 它的第一个应用来自气象学,美国国家大气研究中心用它来测量云。1971年阿波罗15号任务期间,当太空人使用激光高度计绘制月球表面时,让人们意识到光学雷达的准确性和实用性。
尽管现在大多数人会把“LIDAR”这个词当作缩写,其实该术语起源于“light”与“radar”的混成词。 1963年首次发表的关于激光雷达的文章清楚地表明:“最终,激光可以提供远距离物体的特定波长的探测运用。”同时,它被用于研究月球。牛津英语词典应证了这个词源。
光学雷达作为首字母缩写(“LIDAR”或“LiDAR”)的解释后的1970年,有人基于以下假设:由于基本术语“雷达”最初是作为“无线电检测和测距”的缩写开始的,所以“光学雷达”必须代表“光检测和测距”或“激光光成像,检测和测距”。尽管英语不再把“radar”当作缩写,而且印刷的文字普遍以“lidar”这个词为主,但在1980年代开始的一些出版物中,“lidar”一词变成了大写字母“LIDAR”或“LiDAR”。 目前还没有关于大写字母的共识,反映了光学雷达是否是缩写词的不确定性,以及它是否是缩写,是否应该以小写形式出现,如“lidar”。 各种出版物将光学雷达称为“LIDAR”,“LiDAR”,“LIDaR”或“Lidar”。 美国地质调查局有时在同一文件中同时使用“LIDAR”和“lidar”;而纽约时报主要使用“lidar”,路透社等新闻公司可能会使用“Lidar”。
传感器
与检测物体自然发射的能量的无源传感器相反,光学雷达使用有源传感器,它们发射自己的能量源进行照明。 能量源撞击物体,物体反射的能量被传感器检测和测量。 激光光雷达是有源传感器的一个例子,它使用激光器(通过受激发射辐射的光放大)雷达传输光脉冲和带有灵敏探测器的接收器来测量背散射或反射光。 通过记录发射和背散射脉冲之间的时间并使用光速计算行进距离来确定与物体的距离。
以上内容摘自维基百科「光学雷达」,按 CC BY-SA 4.0 使用,去掉了参考文献、外部链接等尾部小节,公式改写成了纯文本。全文、配图和出处见原文。