格物
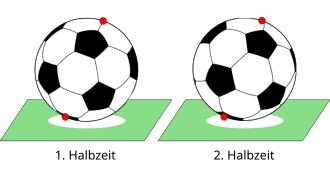
图:Simple Soccer Ball.svg: Pumbaa80 derivative work: Quartl · CC BY-SA 3.0 · Wikimedia Commons
- 类型
- 定理
- 命名来源
- 莱昂哈德·欧拉
- 属于
- 数学定理列表
- 学科
- 物理学
相关科学家
百科正文
用数学术语,在三维空间内,任何共原点的两个坐标系之间的关系,是一个绕着包含原点的固定轴的旋转。这也意味着,两个旋转矩阵的乘积还是旋转矩阵。一个不是单位矩阵的旋转矩阵必有一个实值的本征值,而这本征值是 1。 对应于这本征值的本征矢量就是旋转所环绕的固定轴。
应用
旋转生成元
假设单位矢量 (x, y, z) 是旋转的瞬时固定轴,绕着这固定轴,旋转微小角值 Δ θ,则取至 Δ θ 的一次方,旋转矩阵可以表达为: (公式略)。
绕着固定轴做一个 θ 角值的旋转,可以被视为许多绕着同样固定轴的接连不断的微小旋转,每一个小旋转的角值为 Δ θ =θ /N。让 N 趋向无穷大,则绕着固定轴 θ 角值的旋转,可以表达为 R=lim _(N→ ∞) (1 +(A θ)/N)^(N)=e^(A θ)。
欧拉旋转定理基要地阐明,所有的旋转都能以这形式来表达。乘积 A θ 是这个旋转的生成元。用生成元来分析,而不用整个旋转矩阵,通常是较简易的方法。用生成元来分析的学术领域,称为旋转群的李代数。
四元数
根据欧拉旋转定理,任何两个坐标系的相对定向,可以由一组四个数字来设定;其中三个数字是方向余弦,用来设定特征矢量(固定轴);第四个数字是绕着固定轴旋转的角值。这样四个数字的一组称为四元数。
如上所描述的四元数,并不介入复数。如果四元数被用来描述二个连续的旋转,则必须使用由威廉·哈密顿提出的非交换四元数代数以复数来计算。
在航空学应用方面,通过四元数方法来计算旋转,已经替代了方向余弦方法,这是因为它能减少所需的工作,和它能减小舍入误差。在计算机图形学里,四元数与四元数之间,简易执行插值的能力是很有价值的。
以上内容摘自维基百科「歐拉旋轉定理」,按 CC BY-SA 4.0 使用,去掉了参考文献、外部链接等尾部小节,公式改写成了纯文本。全文、配图和出处见原文。